Häufige Flugfehler lassen sich vor allem durch einen technisch einwandfreien Zustand, passende Einsatzbedingungen und eingeübte Abläufe vermeiden. Entscheidend ist das Zusammenspiel: Ein beschädigter Propeller verschlechtert die Flugruhe, Gegenwind erhöht den Energiebedarf, und eine falsch eingestellte Rückkehrfunktion kann den verbleibenden Spielraum aufbrauchen. Selbst umfangreiche Assistenzfunktionen ersetzen deshalb weder die Sichtverbindung noch eine realistische Einschätzung des Fluggebiets.
Hinter der Suche nach „drohne fliegen fehler“ steht häufig eine konkrete Auffälligkeit: Die Drohne driftet, reagiert unerwartet oder erreicht den Startpunkt nur mit knapper Akkureserve. Solche Ereignisse entstehen oft durch mehrere kleine Versäumnisse statt durch einen einzelnen Defekt. Die folgenden Entscheidungskriterien verbinden Wartung und Flugpraxis; bei unklaren Schäden oder wiederkehrenden Warnungen bleibt allerdings die technische Klärung vor dem nächsten Flug erforderlich.
Welche Wartungsfehler machen sich erst in der Luft bemerkbar?
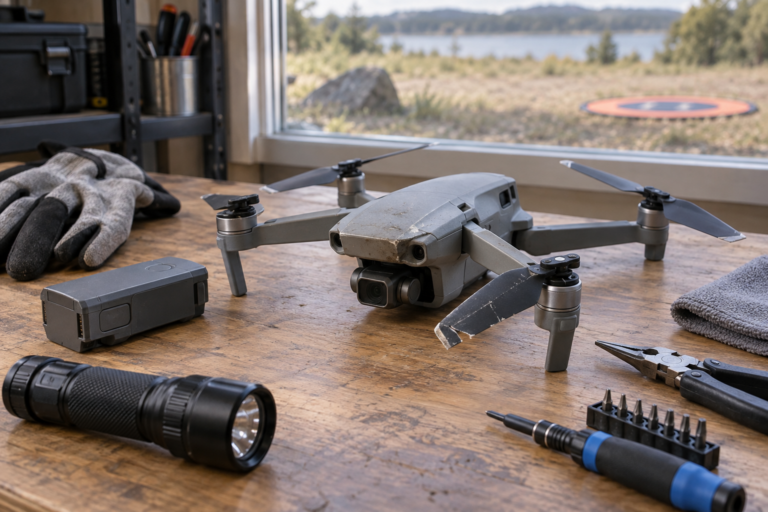
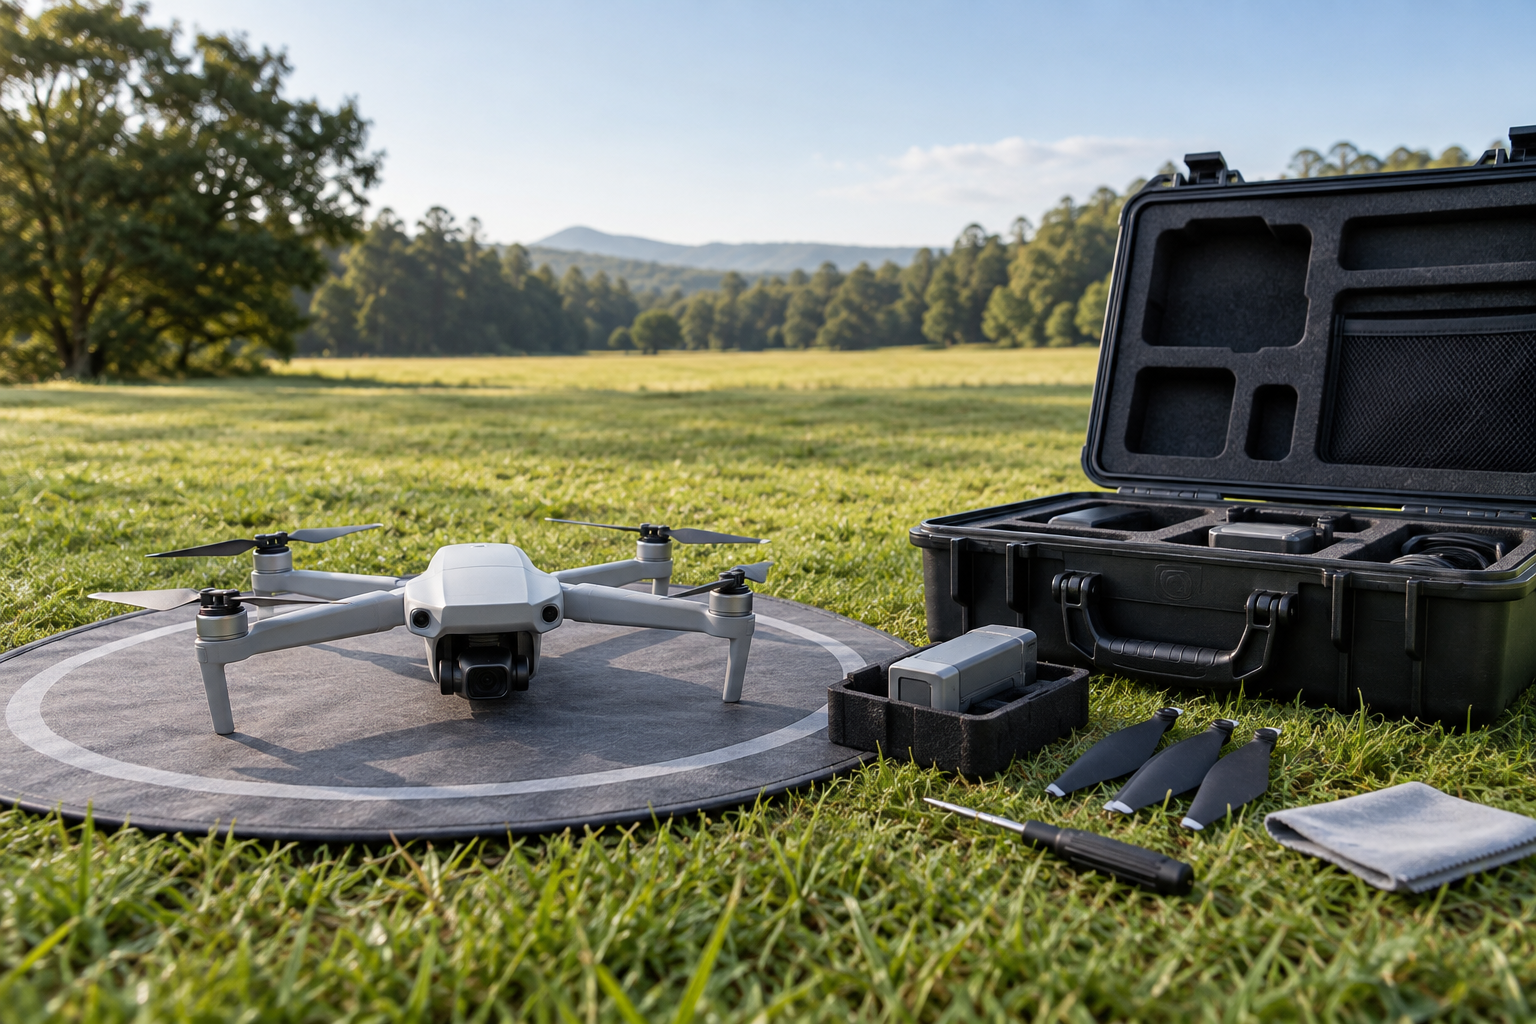
Propeller erzeugen Auftrieb durch ihre rotierenden Blattflächen; beschädigte Kanten oder Verformungen verändern dabei die Lastverteilung. Ein feiner Riss nach einer Bodenberührung kann unter Drehzahl wachsen, während eine verbogene Blattspitze Vibrationen verursacht. Deshalb gehören Sichtkontrolle, Prüfung der Befestigung und die Zuordnung zur richtigen Drehrichtung vor jeden Start. Oberflächliche Gebrauchsspuren sind nicht automatisch kritisch, bei zweifelhafter struktureller Unversehrtheit ist jedoch ein Austausch nach Herstellervorgabe erforderlich.
Auch Motoren und Gelenke benötigen Aufmerksamkeit, weil Sand, Fasern und lockere Verbindungen die Bewegung beeinträchtigen können. Beispielsweise kann ein schwergängiger Motor zusätzliche elektrische Leistung benötigen und die Regelreserve verkleinern. Die Prüfung erfolgt bei ausgeschaltetem Gerät entsprechend der Wartungsanleitung, ohne gewaltsames Drehen oder ungeeignete Schmierstoffe. Ein leicht rastendes Drehgefühl kann konstruktionsbedingt sein; neue Geräusche oder deutlich unterschiedliche Widerstände verlangen dagegen eine Klärung.
Akkukontakte, Gehäuse und Verriegelungen sichern sowohl die Stromversorgung als auch den mechanischen Halt. Ein nicht vollständig eingerasteter Akku kann bei einer abrupten Flugbewegung seine Verbindung verlieren, obwohl die Anzeige vor dem Start unauffällig war. Saubere Kontaktflächen und eine kontrollierte Verriegelung verhindern diesen typischen Montagefehler. Bei aufgeblähten, beschädigten oder ungewöhnlich warmen Akkus genügt Nachladen nicht; solche Energiespeicher gehören aus dem Flugbetrieb genommen.
Nach einer harten Landung ist eine erneute Zustandsprüfung wichtiger als ein unmittelbar anschließender Start. Kräfte können beispielsweise einen Ausleger schwächen, ohne außen einen deutlichen Bruch zu hinterlassen. Ein Wartungsprotokoll mit Ereignis, Auffälligkeit und Maßnahme erleichtert das Erkennen wiederkehrender Probleme. Ein kurzer Schwebeflug ersetzt keine strukturelle Prüfung und kommt erst infrage, wenn der Zustand wieder als flugtauglich bewertet wurde.
Welche Planungsfehler führen zu vermeidbaren Flugabbrüchen?
Ein geeigneter Startplatz benötigt freie Bewegungsflächen, einen tragfähigen Untergrund und Abstand zu unbeteiligten Personen. Loser Sand kann beim Hochlaufen der Propeller in Motoren gelangen; hohes Gras kann Propeller berühren oder eine sichere Landung erschweren. Eine passende Landefläche reduziert solche Risiken, ohne die Umgebung automatisch sicher zu machen. Auf einer übersichtlichen Wiese können weiterhin Tiere, Spazierwege oder kaum sichtbare Leitungen den Einsatz begrenzen.
Vor dem Start sind außerdem die geltenden geografischen UAS-Gebiete, also räumlich festgelegte Betriebsbedingungen für unbemannte Luftfahrzeuge, zu prüfen. Ein frei zugängliches Feld kann beispielsweise innerhalb eines beschränkten Bereichs liegen. In der offenen Betriebskategorie gilt grundsätzlich eine maximale Entfernung von 120 Metern zum nächstgelegenen Punkt der Erdoberfläche; örtliche Vorgaben können strenger sein. Sonderregelungen und Ausnahmen sind gesondert zu prüfen, nicht aus der allgemeinen Höhengrenze abzuleiten.
Gewicht, Klassenkennzeichnung und Betriebsart bestimmen weitere Anforderungen, etwa an Kompetenznachweise und Abstände. Eine Kameradrohne unter 250 Gramm ist deshalb nicht automatisch von sämtlichen Pflichten befreit; beispielsweise kann weiterhin eine Betreiberregistrierung erforderlich sein. Hinzu kommen die jeweils geltenden Versicherungsanforderungen sowie Datenschutz und Persönlichkeitsrechte bei Aufnahmen. Die Gewichtsgrenze allein ist somit keine ausreichende Freigabeentscheidung, insbesondere nicht für Flüge in der Nähe unbeteiligter Personen.
Eine belastbare Flugplanung enthält neben dem Aufnahmeziel auch einen Rückweg und eine erreichbare Ausweichlandefläche. Wird beispielsweise der Startbereich während des Flugs durch Personen belegt, bleibt dadurch eine vorbereitete Alternative. Abbruchkriterien sollten bereits vorher feststehen, etwa zunehmender Wind, unklare Positionshaltung oder eine auffällige Akkuentwicklung. Eine ursprünglich freie Ersatzfläche ist allerdings keine dauerhafte Zusicherung und muss während des Flugs weiter beobachtet werden.
Warum werden Wind und Akkureserven häufig falsch eingeschätzt?
Wind wirkt in Flughöhe oft anders als unmittelbar über dem Boden, weil Gebäude und Vegetation bodennah abschirmen. Ein ruhiger Start hinter einer Baumreihe kann deshalb in deutlich stärkere Luftströmung übergehen. Besonders kritisch sind Verwirbelungen hinter Hindernissen, die schnelle Lagekorrekturen erfordern. Wetterangaben liefern eine Planungsgrundlage, ersetzen aber keine örtliche Beobachtung; bei böigem oder räumlich unübersichtlichem Wind ist ein Verzicht häufig die sicherere Entscheidung.
Ein Hinflug mit Rückenwind kann den Rückflug energetisch verteuern, weil anschließend gegen dieselbe Strömung angeflogen werden muss. Beispielsweise wirkt eine entfernte Aufnahmefläche schnell erreichbar, während auf dem Rückweg trotz hoher Motorleistung kaum Bodenstrecke gewonnen wird. Eine anfängliche Flugrichtung gegen den Wind kann dieses Risiko reduzieren, sofern Gelände und Betriebsgrenzen passen. Dreht der Wind oder verstärkt er sich, verliert diese Planungsregel jedoch ihre Schutzwirkung.
Die angezeigte Restladung beschreibt nicht zuverlässig die unter allen Bedingungen verfügbare Flugzeit. Kälte und Alterung können den Innenwiderstand erhöhen; bei hohem Strombedarf fällt dann die Akkuspannung stärker ab. Ein kalter Akku kann beispielsweise im ruhigen Schwebeflug unauffällig wirken und beim kräftigen Steigen eine Warnung auslösen. Eine unauffällige Prozentanzeige rechtfertigt daher keinen langen Rückweg, besonders bei Gegenwind oder älteren Energiespeichern.
Sinnvoll ist eine Reserveplanung, die Rückflug, Anflug und eine mögliche Ausweichlandung berücksichtigt. Eine pauschale Restladungsgrenze passt nicht zu jedem Flug, weil Entfernung, Temperatur und Flugzustand den Bedarf verändern. Bei einer nahen Aufnahme über freier Fläche gelten andere Reserven als bei einem entfernten Motiv mit Gegenwind. Sobald die sichere Rückkehr fraglich wird, ist eine geeignete erreichbare Landestelle wichtiger als das Beharren auf dem ursprünglichen Startpunkt.
Wie entstehen Orientierungsfehler und Überreaktionen?
Orientierungsfehler entstehen häufig, wenn die Drohnennase zur steuernden Person zeigt und seitliche Bewegungen aus deren Perspektive umgekehrt erscheinen. Ein vermeintliches Ausweichen nach rechts kann das Fluggerät dadurch näher an ein Hindernis bringen. Langsame Übungen auf freier Fläche helfen, Flugrichtung und Lage sicher zuzuordnen. Bei größerer Entfernung verschwinden jedoch erkennbare Merkmale; dann muss die Entfernung frühzeitig reduziert werden, statt die Ausrichtung nur zu erraten.
Hektische Gegenbewegungen verschärfen Abweichungen, weil das Fluggerät auf mehrere aufeinanderfolgende Steuerbefehle mit verzögerten Lageänderungen reagiert. Beispielsweise kann ein zu kräftiges seitliches Korrigieren unmittelbar den nächsten Ausschlag provozieren. Kleine, klar getrennte Eingaben schaffen bessere Beobachtbarkeit und erleichtern eine kontrollierte Annäherung. Das Loslassen der Steuerknüppel stabilisiert allerdings nur dann zuverlässig die Position, wenn der aktive Flugmodus und die verfügbaren Sensoren diese Funktion unterstützen.
Die Positionshaltung nutzt häufig Satellitennavigation und ergänzende optische Sensoren, die Bewegungen anhand von Bodenmerkmalen erfassen. Unter einem dichten Blätterdach kann der Satellitenempfang schlechter werden, während Wasser oder gleichförmige Flächen der optischen Erfassung wenig verwertbare Struktur bieten. Dadurch kann eine zuvor ruhig schwebende Drohne plötzlich driften. Zusätzliche Sensoren bieten also Redundanz, aber keine Garantie; kritische Umgebungen verlangen größere Freiräume oder einen anderen Aufnahmeort.
Ein enger Kamerablick fördert zudem den Verlust des räumlichen Überblicks, weil seitliche Hindernisse außerhalb des Bildausschnitts liegen. Eine rückwärts gerichtete Aufnahme kann beispielsweise sauber komponiert wirken, obwohl sich hinter der Drohne ein Ast befindet. Die direkte Sichtbeobachtung bleibt deshalb entscheidend und darf nicht durch das Display ersetzt werden. Bei Blendung, Dunst oder schlecht erkennbarer Fluglage ist eine Verkürzung des Flugs erforderlich, auch wenn das Videobild weiterhin klar erscheint.
Welche Fehler entstehen durch Rückkehrfunktion und Hindernissensoren?
Eine automatische Rückkehr folgt einer gerätespezifischen Logik und ist keine universelle Rettungsfunktion. Je nach System können zunächst ein Steigflug, eine direkte Rückroute oder andere Abläufe ausgelöst werden. Unter einem Baum kann gerade der automatische Höhengewinn gefährlich werden. Deshalb müssen Auslösebedingungen, Abbruchmöglichkeiten und das Verhalten bei Verbindungsverlust vor dem Start bekannt sein; unklare Funktionsbeschreibungen sind keine geeignete Grundlage für einen anspruchsvollen Flug.
Der gespeicherte Rückkehrpunkt muss tatsächlich zum vorgesehenen Landebereich passen. Wird der Standort beispielsweise nach dem Start verlegt, führt eine unveränderte Speicherung weiterhin zur ursprünglichen Position. Auch eine verspätete Positionsbestimmung kann je nach System Einfluss auf die Speicherung haben. Die Bestätigung des Rückkehrpunkts ist daher wichtig; eine Aktualisierung auf einen beweglichen Standort ist nur sinnvoll, wenn die Funktion unterstützt wird und dort eine sichere Landung möglich bleibt.
Hindernissensoren erfassen nur bestimmte Richtungen, Entfernungen und Objektarten zuverlässig. Dünne Zweige, Drähte, spiegelnde Flächen oder schwaches Licht können beispielsweise die Erkennung erschweren. Ein eingeblendeter Freiraum ist daher keine Bestätigung, dass der gesamte Flugkorridor hindernisfrei ist. Besonders bei seitlichen Aufnahmebewegungen muss geprüft werden, ob dort überhaupt Sensorabdeckung besteht; auch vorhandene Sensoren rechtfertigen keinen knappen Abstand.
Passende Einstellungen ergeben sich aus Gelände, Hindernissen und den zulässigen Betriebsgrenzen. Eine größere Rückkehrhöhe kann oberhalb einzelner Bäume hilfreich sein, unter einer Überdachung jedoch gerade das falsche Verhalten auslösen. Die folgende Übersicht ordnet typische Konstellationen ein, ohne gerätespezifische Angaben zu ersetzen. Falls Hindernisfreiheit und zulässige Höhe nicht gleichzeitig erreichbar sind, benötigt der Flug eine andere Route oder muss entfallen.
| Situation | Typischer Fehler | Geeignete Maßnahme |
|---|---|---|
| Freies Gelände mit einzelnen Bäumen | Rückkehrhöhe ohne Hindernisprüfung | Hindernisse und zulässige Höhe gemeinsam berücksichtigen |
| Start unter Ästen | Automatischen Steigflug voraussetzen | Freien Startplatz wählen und Rückkehrlogik klären |
| Seitliche Kamerafahrt | Lückenlose Sensorabdeckung annehmen | Flugkorridor beobachten und Abstand vergrößern |
| Verlegter Standort | Alten Rückkehrpunkt übersehen | Gespeicherten Punkt und Landemöglichkeit prüfen |
Wie helfen Start- und Landeroutinen gegen wiederkehrende Fehler?
Eine feste Reihenfolge verhindert, dass unter Zeitdruck einzelne Prüfschritte entfallen. Vor dem Start sollten zuerst Fluggebiet und Wetter, anschließend Fluggerät, Akku und Einstellungen geprüft werden. Beispielsweise fällt eine lose Propellerbefestigung eher auf, wenn die mechanische Kontrolle nicht zwischen Kameraeinstellungen untergeht. Eine Checkliste bleibt allerdings nur wirksam, wenn Auffälligkeiten tatsächlich zu einer Unterbrechung führen und nicht lediglich formal abgehakt werden.
Ein kurzer kontrollierter Schwebeflug über freier Fläche ermöglicht die Beobachtung von Flugruhe, Geräuschen und Steuerreaktionen. Ungewöhnliche Vibrationen oder seitliches Weglaufen werden dadurch nahe am Startplatz sichtbar, bevor größere Entfernungen entstehen. Bei einer Abweichung ist eine kontrollierte Landung mit anschließender Ursachenklärung angebracht. Windbedingte Bewegung lässt sich dabei nicht immer eindeutig von einem technischen Problem trennen; im Zweifel bleibt die Fortsetzung aus.
Die Landung sollte frühzeitig vorbereitet werden, weil Bodennähe weniger Ausweichraum bietet. Beispielsweise können Staub oder trockenes Laub durch den Luftstrom aufgewirbelt werden und Sicht sowie Sensorik beeinträchtigen. Ein langsamer, kontrollierter Anflug auf eine geeignete Fläche reduziert hektische Korrekturen. Wird der Bereich unerwartet belegt, ist ein stabiler Wartezustand oder eine Ausweichlandung nur bei ausreichender Energiereserve sinnvoll.
Nach dem Flug beginnt die Vorbereitung des nächsten Einsatzes mit Sichtkontrolle und Dokumentation. Ein neu aufgetretenes Geräusch, eine Warnmeldung oder eine ungewöhnlich starke Akkuerwärmung sollte mit den jeweiligen Flugbedingungen festgehalten werden. Dadurch lassen sich beispielsweise wiederkehrende Auffälligkeiten einem bestimmten Akku zuordnen. Ein einzelnes unauffälliges Folgeereignis widerlegt einen möglichen Defekt jedoch nicht; ungeklärte sicherheitsrelevante Symptome verlangen weiterhin eine technische Bewertung.
Häufige Fragen: Was hilft bei typischen Flugproblemen?
Warum driftet eine Drohne trotz Positionshaltung?
Schlechter Satellitenempfang, ungeeignete Bodenstrukturen oder zu starker Wind können die Positionshaltung beeinträchtigen. Über Wasser liefern optische Sensoren beispielsweise häufig weniger zuverlässige Informationen; Drift kann jedoch auch technische Ursachen haben. Bei unerwarteter Bewegung sind Hindernisabstand, kontrollierte Landung und Ursachenklärung vorrangig.
Ist eine Kompasskalibrierung vor jedem Flug erforderlich?
Eine Kalibrierung sollte nach den gerätespezifischen Vorgaben erfolgen, nicht pauschal vor jedem Start. Auf einer Stahlbetonfläche können lokale Magnetfelder beispielsweise ungeeignete Bedingungen schaffen. Bei einer Warnung hilft zunächst ein störungsärmerer Standort; bleibt sie bestehen, ist vor dem Flug eine Klärung erforderlich.
Ist die automatische Rückkehr bei jeder Störung sinnvoll?
Nein, ihre Eignung hängt von Position, Umgebung und Rückkehrlogik ab. Unter Ästen kann ein automatischer Steigflug gefährlicher sein als eine kontrollierte Landung auf einer freien Fläche. Bei bereits verlorener Steuerverbindung steht eine direkte Eingriffsmöglichkeit allerdings möglicherweise nicht mehr zur Verfügung.
Wann darf nach einer harten Landung wieder gestartet werden?
Erst nach einer Prüfung der betroffenen Bauteile und der Klärung auffälliger Symptome ist ein erneuter Start vertretbar. Ein eingerissener Propeller muss beispielsweise ersetzt werden, während ein äußerlich unbeschädigter Ausleger dennoch verdeckte Schäden aufweisen kann. Bei verbleibenden Zweifeln ist eine fachkundige Begutachtung erforderlich.