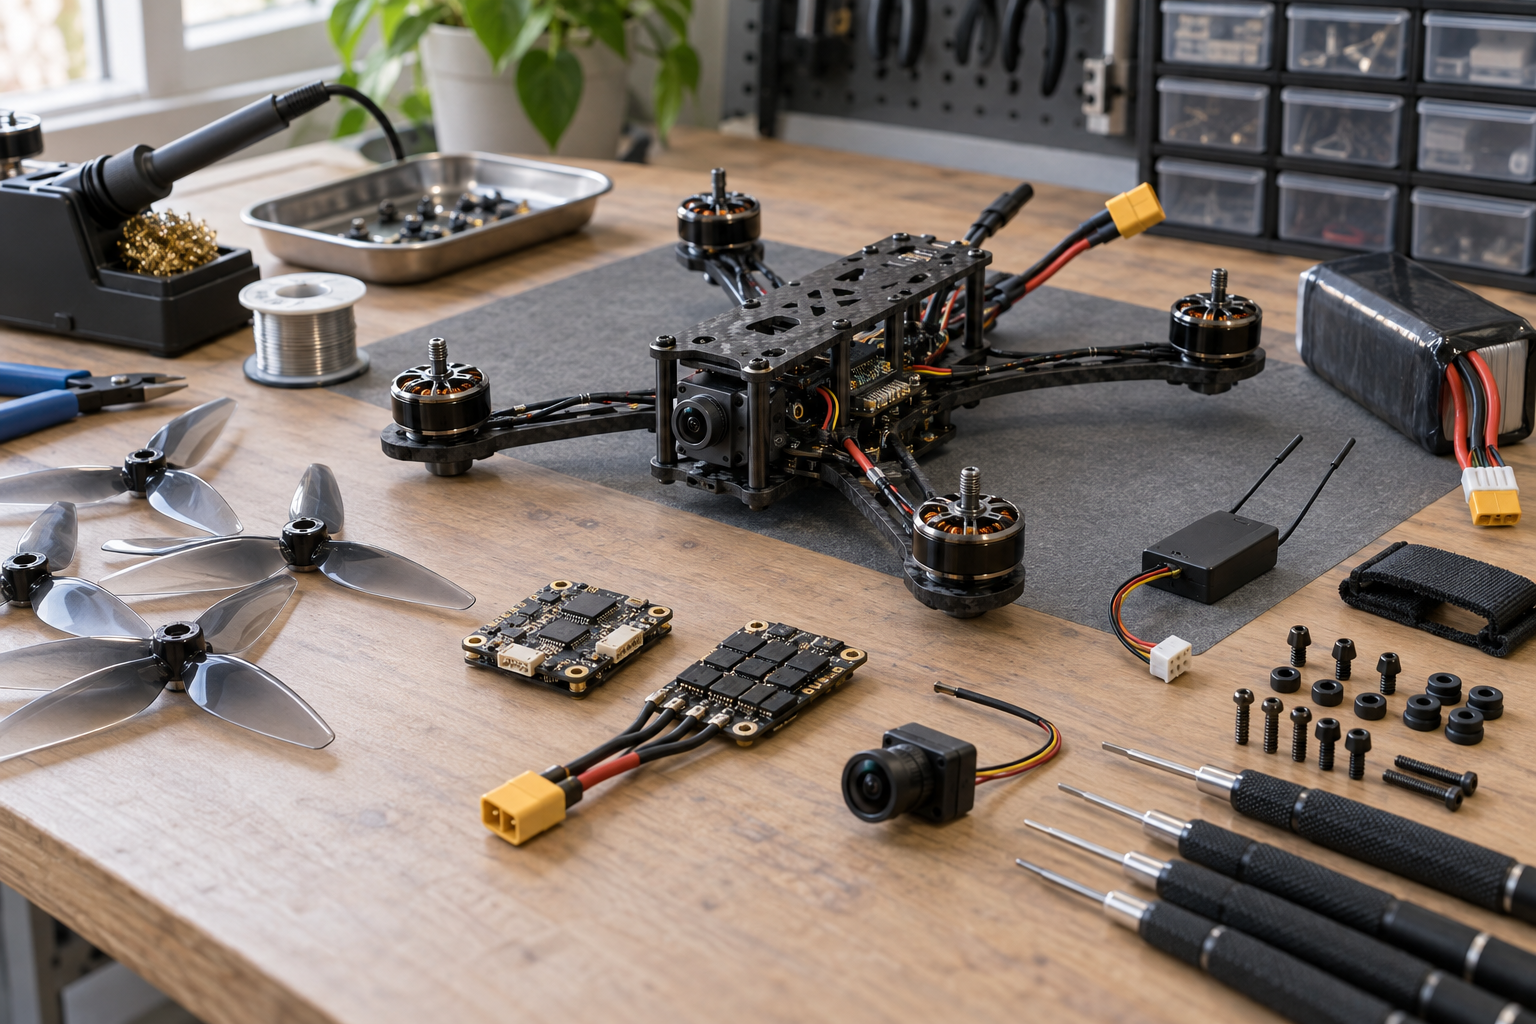
Eine FPV-Drohne lässt sich zuverlässig selbst aufbauen, wenn zunächst Einsatzzweck, Gesamtgewicht und technische Schnittstellen festgelegt werden. Danach folgen Rahmen und Antrieb, Stromversorgung, Flugsteuerung, Funkverbindungen und Softwareeinrichtung. Beispielsweise benötigt eine leichte Trainingsdrohne andere Motoren als ein Aufbau für zusätzliche Kameralast; ein besonders kompakter Rahmen begrenzt allerdings den verfügbaren Einbauraum.
Beim Thema „fpv drohne selber bauen“ entscheidet deshalb weniger die einzelne Komponente als deren Zusammenspiel. FPV bezeichnet das Fliegen anhand eines übertragenen Kamerabildes, während die Flugsteuerung Lageänderungen erfasst und die Motorleistung regelt. Ein leistungsfähiger Videosender ersetzt weder einen passenden Empfänger noch eine sichere Flugkonfiguration; für den regulären Betrieb kommen außerdem luftrechtliche Anforderungen hinzu.
Welche Anforderungen bestimmen den FPV-Eigenbau?
Am Anfang steht ein konkretes Flugprofil, weil Geschwindigkeit, Wendigkeit und Flugzeit unterschiedliche Anforderungen erzeugen. Für ruhige Aufnahmen sind geringe Vibrationen und eine ausgewogene Gewichtsverteilung wichtig, während sportliche Richtungswechsel hohe Leistungsreserven verlangen. Ein Aufbau für beide Aufgaben bleibt möglich, erreicht aber nicht automatisch die Eigenschaften einer spezialisierten Konstruktion.
Das geplante Abfluggewicht umfasst sämtliche flugfertigen Teile einschließlich Akku, Antennen und Zusatzkamera. Mehr Gewicht verlangt bei gleicher Propellerfläche höheren Schub und erhöht gewöhnlich den Energiebedarf im Schwebeflug. Ein größerer Akku kann deshalb mehr Flugzeit ermöglichen, bei einem bereits schweren Aufbau jedoch vor allem zusätzliche Last erzeugen.
Die Rahmengröße ergibt sich wesentlich aus dem vorgesehenen Propellerdurchmesser und dem Einbauraum. Größere Propeller überstreichen mehr Fläche und können für effizienten Schub günstig sein; zugleich steigen Platzbedarf und mechanische Belastung. Bei engen Flugwegen kann ein kompakter Aufbau geeigneter sein, wobei Propellerschutz weder Verletzungsfreiheit noch rechtliche Erleichterungen garantiert.
Vor der Teileauswahl empfiehlt sich eine Anforderungsliste mit Flugprofil, Gewichtsziel, Videosystem und Reparaturbedarf. Bei einer Trainingsdrohne erleichtern gut zugängliche Schrauben und austauschbare Arme spätere Reparaturen. Ein besonders leichter Rahmen kann dagegen weniger Montagereserven bieten, sodass selbst ein geeigneter Videosender mechanisch nicht mehr sinnvoll unterzubringen ist.
Welche Komponenten müssen elektrisch und mechanisch zusammenpassen?
Die Grundausstattung besteht aus Rahmen, Motoren, Propellern, elektronischen Drehzahlreglern, Flugsteuerung, Funkempfänger, FPV-Kamera, Videosender und Akku. Hinzu kommen Antennen, Kabel, Befestigungsteile sowie eine passende Fernsteuerung und Bildempfangseinrichtung. Bei einem analogen Kamerasystem müssen Kamera, Sender und Empfangsgerät zusammenpassen; digitale Systeme benötigen zusätzlich ausdrücklich kompatible Übertragungskomponenten.
Motor, Propeller und Akkuspannung bilden eine zusammenhängende Antriebskette. Die Motorkennzahl KV beschreibt näherungsweise die Leerlaufdrehzahl je Volt, nicht unmittelbar Schub oder Wirkungsgrad. Ein Motor mit hoher KV an hoher Spannung kann mit einem großen Propeller überlastet werden; ohne belastbare Herstellerdaten zur vorgesehenen Kombination bleibt die Auswahl unsicher.
Der elektronische Drehzahlregler, kurz ESC, versorgt den Motor mit passend geschalteten Strömen und setzt die Stellbefehle der Flugsteuerung um. Seine Spannungsfreigabe und Strombelastbarkeit müssen zum Antrieb passen, wobei Kühlung und Lastspitzen mitzudenken sind. Ein gemeinsames Reglerboard spart Verkabelung, kann bei einem Defekt aber aufwendiger zu ersetzen sein als ein einzelner Regler.
Die Flugsteuerung benötigt geeignete Anschlüsse für Empfänger, Videosystem und gegebenenfalls Navigation. UART bezeichnet eine serielle Schnittstelle, über die beispielsweise Steuerdaten übertragen werden; zusätzlich müssen Versorgungsspannung und Signalprotokoll stimmen. Gleiche Steckerformen sind kein Kompatibilitätsnachweis, da Kabelbelegung und elektrische Funktion abweichen können.
| Baugruppe | Entscheidende Kriterien | Typische Fehlerquelle |
|---|---|---|
| Rahmen | Propellerfreiraum, Lochbild, Kamerabreite, Einbauhöhe | Passendes Lochbild, aber zu wenig Platz für Kabel |
| Antrieb | Akkuspannung, KV, Propellerlast, Reglerfreigabe | Propellerwahl ohne passende Antriebsdaten |
| Flugsteuerung | Firmwareunterstützung, Schnittstellen, Spannungsversorgung | Verwechslung von Signal- und Versorgungspads |
| Videosystem | Übertragungsstandard, Kühlung, Antennenanschluss | Mechanisch passende, elektrisch ungeeignete Antenne |
| Akku | Spannung, Stromabgabe, Gewicht, Stecker | Zusätzliche Kapazität ohne Gewichtsbetrachtung |
Welche Werkzeuge und Vorbereitungen verhindern Baufehler?
Eine temperaturgeregelte Lötstation, passende Lötspitzen, Elektroniklot, Flussmittel und ein Multimeter gehören zur Grundausstattung. Große Stromanschlüsse benötigen ausreichend Wärmeeintrag, damit Lot und Anschlussfläche zuverlässig benetzen. Eine zu kleine Spitze verlängert die Erwärmung und kann das Board belasten; höhere Temperatureinstellung allein löst dieses Problem nicht zuverlässig.
Vor dem Einbau sollten Kabelbelegungen und Montagezeichnungen sämtlicher Komponenten geprüft werden. Ein einfacher Verdrahtungsplan hält fest, welcher Anschluss Batteriespannung erhält und welcher nur eine geregelte Versorgung verträgt. Besonders bei Verbindungskabeln zwischen Regler und Flugsteuerung können äußerlich gleiche Stecker unterschiedlich belegt sein; eine ungeprüfte Übernahme kann Bauteile zerstören.
Eine trockene Probemontage ohne elektrische Versorgung zeigt Platzkonflikte frühzeitig. Dabei lassen sich beispielsweise Kameraneigung, Akkubefestigung und Antennenführung prüfen, bevor Kabel endgültig gekürzt werden. Sehr kurze Leitungen sparen zwar Platz, können bei vibrationsentkoppelten Boards jedoch Zug übertragen oder spätere Reparaturen erschweren.
Für die ersten Lötverbindungen eignen sich separate Übungsplatinen, weil tragfähige Verbindungen sowohl Wärmeführung als auch ruhiges Arbeiten verlangen. Sichtkontrolle und vorsichtige mechanische Prüfung helfen, schlecht benetzte Anschlüsse zu erkennen. Eine glänzende Oberfläche allein beweist allerdings keine einwandfreie Verbindung; bleifreie Lötstellen können auch bei korrekter Verarbeitung matter wirken.
- Gut beleuchtete Arbeitsfläche mit geordneter Ablage für Schrauben und Kleinteile vorbereiten.
- Lötrauch absaugen und empfindliche Elektronik gegen elektrostatische Entladung schützen.
- Schrumpfschlauch, geeignete Isolierung und Zugentlastungen vor dem Löten einplanen.
- Propeller bis zum Abschluss sämtlicher Arbeiten auf der Werkbank abnehmen.
In welcher Reihenfolge erfolgt der mechanische und elektrische Aufbau?
Zuerst wird der Rahmen auf korrekten Sitz der Arme und ausreichenden Freiraum geprüft. Anschließend folgen die Motoren, wobei deren Schrauben keinesfalls bis an die Wicklungen reichen dürfen. Zu lange Schrauben können Isolation beschädigen; bei dickeren Rahmenarmen können dagegen dieselben Schrauben eine zu geringe Einschraubtiefe besitzen.
Danach werden Reglerboard und Akkuanschluss vorbereitet, solange die Lötflächen noch gut erreichbar sind. Ein nach Komponentenvorgabe dimensionierter Kondensator am Versorgungseingang kann Spannungsspitzen dämpfen, die durch schnelle Lastwechsel entstehen. Bei polarisierten Kondensatoren ist die Einbaurichtung zwingend zu beachten; ein Kondensator ersetzt weder korrekte Verkabelung noch geeignete Regler.
Es folgen Motorleitungen und Flugsteuerung. Leitungen werden mit Bewegungsreserve verlegt, aber außerhalb der Propellerkreise gehalten; die Flugsteuerung erhält die vorgesehene vibrationsentkoppelte Befestigung. Zu stark angezogene Befestigungen können die Entkopplung beeinträchtigen, während eine lose Montage Lageerfassung und mechanischen Halt verschlechtert.
Empfänger, Kamera und Videosender werden anschließend entsprechend dem Verdrahtungsplan angeschlossen. Antennen benötigen Abstand zu störenden Stromleitungen und möglichst wenig Abschattung durch leitfähige Rahmenteile. Eine im Rahmen geschützte Antenne kann bei Abstürzen weniger gefährdet sein, zugleich aber je nach Fluglage schlechtere Funkbedingungen haben.
Vor dem ersten Einschalten stehen Polaritätskontrolle und Kurzschlussprüfung mit dem Multimeter. Ein Strombegrenzer kann beim ersten Anschluss Schäden durch grobe Verdrahtungsfehler begrenzen; bei auffälliger Erwärmung oder Geruch wird die Versorgung sofort getrennt. Manche Strombegrenzer reagieren auch auf Einschaltströme, weshalb eine Auslösung fachlich eingeordnet werden muss und keinen uneingeschränkten Defektnachweis liefert.
Wie werden Flugsteuerung, Funk und Videosystem eingerichtet?
Zunächst wird die zur konkreten Flugsteuerung passende Firmware eingerichtet und die Boardausrichtung geprüft. Firmware ist die Gerätesoftware, welche Sensordaten verarbeitet und Motorbefehle berechnet. Wird das Gehäuse nach rechts geneigt, muss die dargestellte Lage entsprechend reagieren; bei verdrehter Montage ist eine passende Ausrichtungskorrektur erforderlich.
Danach folgen Empfängerprotokoll, Kanalzuordnung und Schalterfunktionen. Die angezeigten Steuerbewegungen müssen den tatsächlichen Knüppelrichtungen entsprechen, damit beispielsweise ein Rollbefehl nicht als Nickbewegung verarbeitet wird. Ein getrennt zugewiesener Freigabeschalter erleichtert die bewusste Motoraktivierung; zusätzliche Freigabebedingungen dürfen dadurch nicht unbemerkt umgangen werden.
Die Reaktion auf Funkverlust, häufig Failsafe genannt, wird ausdrücklich konfiguriert und ohne Propeller geprüft. Bei vielen sportlichen Aufbauten soll ein Verbindungsverlust die Motoren nach der vorgesehenen Logik abschalten, um unkontrolliertes Weiterfliegen zu verhindern. Navigationsgestützte Rettungsfunktionen benötigen passende Sensorik und korrekte Einrichtung; sie sind keine allgemeine Garantie für eine sichere Rückkehr.
Anschließend werden Motorzuordnung und Drehrichtung ohne Propeller einzeln kontrolliert. Die Flugsteuerung setzt eine bestimmte Anordnung voraus, damit ihre Korrekturen die Drohne stabilisieren statt eine Drehbewegung zu verstärken. Erst danach werden passende Propeller zugeordnet, denn eine korrekte Motordrehrichtung mit falsch montiertem Propeller erzeugt keinen vorgesehenen Schub.
Zuletzt werden Kamerabild, eingeblendete Flugdaten und Videosender geprüft. Ein aktivierter Sender benötigt die vorgesehene Antenne und ausreichende Kühlung, da hohe Sendeleistung im Stand zu starker Erwärmung führen kann. Ein stromsparender Werkstattmodus entlastet thermisch, ersetzt aber weder die Prüfung der Antennenverbindung noch die Einhaltung zulässiger Funkparameter.
Was ist vor dem ersten Flug technisch und rechtlich erforderlich?
Vor dem Erstflug werden Schrauben, Akkugurt, Schwerpunkt und Propellerfreigängigkeit erneut kontrolliert. Ein seitlich versetzter Akku zwingt die Motoren zu ungleicher Lastverteilung und kann Regelreserven verringern. Kleine Schwerpunktabweichungen sind häufig beherrschbar; bei zusätzlichen Kameras sollte die Gewichtsverteilung dennoch gezielt angepasst werden.
Ein kurzer, bodennaher Schwebeflug auf einer geeigneten freien Fläche dient der ersten Funktionskontrolle. Auffälliges Zittern, unerwartete Drehbewegungen oder ungewöhnliche Geräusche erfordern eine Landung und Fehlersuche. Erwärmte Motoren können verschiedene Ursachen haben, etwa mechanische Reibung, ungeeignete Propeller oder problematische Reglerabstimmung; vorschnelle Softwareänderungen verdecken mögliche Montagefehler.
Ein echter privat gebauter Eigenbau benötigt nicht automatisch eine Klassenkennzeichnung, unterliegt aber weiterhin den Betriebsregeln. In der offenen Kategorie ist A1 für privat gebaute Drohnen nur bei weniger als 250 Gramm und einer maximalen Betriebsgeschwindigkeit unter 19 Metern pro Sekunde vorgesehen; andere privat gebaute Aufbauten können unter den entsprechenden Voraussetzungen in A3 betrieben werden. Ein leichter, aber schneller FPV-Aufbau fällt deshalb nicht allein aufgrund seines Gewichts unter diese A1-Regel.
Beim FPV-Betrieb in der offenen Kategorie ist eine neben der steuernden Person befindliche, unterstützende beobachtende Person erforderlich, die die Drohne unmittelbar im Blick behält. Grundsätzlich gilt eine Höhengrenze von 120 Metern zum nächstgelegenen Punkt der Erdoberfläche, zusätzlich sind geografische UAS-Gebiete und örtliche Einschränkungen zu beachten. Ein störungsfreies Videobild erlaubt daher weder beliebige Entfernung noch einen Flug außerhalb der zulässigen Betriebsbedingungen.
In Deutschland ist eine geeignete Haftpflichtversicherung erforderlich; abhängig vom Betrieb kommen Registrierung und Kompetenznachweis hinzu. Bei einer kameratragenden, nicht als Spielzeug geltenden Drohne ist die Betreiberregistrierung grundsätzlich auch unter 250 Gramm relevant. Für A3 sind insbesondere Abstände zu unbeteiligten Personen sowie mindestens 150 Meter zu Wohn-, Gewerbe-, Industrie- und Erholungsgebieten einzuplanen; ein leer wirkender Parkplatz ist deshalb nicht automatisch geeignet.
Häufige Fragen: Was bleibt beim FPV-Eigenbau offen?
Ist ein vollständiger Bausatz einfacher als eine freie Teileauswahl?
Ein abgestimmter Bausatz kann die Auswahl erleichtern, weil mechanische Anschlüsse und vorgesehene Kombinationen bereits feststehen. Dennoch bleiben Lötarbeiten, Konfiguration und Sicherheitskontrollen erforderlich. Luftrechtlich gilt ein als vollständiger, montagefertiger Satz vertriebenes Produkt nicht automatisch als privat gebautes UAS; diese Ausnahme ist bei der Betriebsplanung wesentlich.
Ist ein analoges oder digitales Videosystem geeigneter?
Analoge Systeme können für leichte, einfach aufgebaute Projekte passend sein, während digitale Systeme häufig eine detailreichere Bilddarstellung ermöglichen. Entscheidend sind zusätzlich Verzögerung, Gewicht, Wärmeabgabe und das Bildverhalten bei schwachem Empfang. Eine hohe Bildqualität hilft beispielsweise bei der Orientierung, ersetzt bei verdeckter Antenne jedoch keine stabile Funkverbindung.
Welche Akkueigenschaften sind besonders wichtig?
Akkuspannung, Belastbarkeit, Gewicht und Ladeverfahren müssen zum Aufbau passen, weil falsche Spannung Elektronik beschädigen und unzureichende Stromabgabe Spannungseinbrüche verursachen kann. Ein Lithium-Polymer-Akku benötigt ein geeignetes Ladegerät und bei mehrzelligen Ausführungen einen korrekten Zellenausgleich. Aufgeblähte oder mechanisch beschädigte Akkus gehören nicht mehr in den Flugbetrieb; auch unauffällige Außenflächen schließen innere Schäden nicht sicher aus.
Welche Unterlagen erleichtern spätere Reparaturen?
Ein Verdrahtungsplan, Fotos der Anschlüsse und eine gesicherte Konfiguration verkürzen die Fehlersuche. Nach einem Reglerwechsel lassen sich beispielsweise Motorzuordnung und Kabelbelegung gezielt nachvollziehen. Eine alte Konfiguration darf bei anderer Hardware oder wesentlich geänderter Firmware allerdings nicht ungeprüft übernommen werden, da Anschlussfunktionen und Parameter abweichen können.