Eine Unterwasserdrohne ist ein unbemanntes Tauchfahrzeug, das Kameras oder Sensoren unter die Wasseroberfläche bringt. Für kontrollierte Bildaufnahmen und Inspektionen eignen sich vor allem kabelgebundene Fahrzeuge, während autonome Systeme größere Gebiete nach vorgegebenen Routen erfassen. Welche Variante passt, hängt von Aufgabe, Strömung, Sichtweite und Bergungsmöglichkeiten ab; eine leistungsfähige Kamera allein reicht nicht aus.
Unter dem Suchbegriff „unterwasser drohne“ erscheinen häufig kompakte Geräte für Freizeitaufnahmen und kleinere Kontrollaufgaben. Dahinter stehen jedoch technische Lösungen mit sehr unterschiedlichen Fähigkeiten: Ein Fahrzeug zur Beobachtung eines Bootspropellers benötigt andere Eigenschaften als ein System zur Kartierung eines Hafenbeckens. Bei trübem Wasser oder starker Strömung verschieben sich die Anforderungen von der Bildqualität hin zu Navigation, Sensorik und Antriebsreserve.
Wie funktioniert eine Unterwasserdrohne?
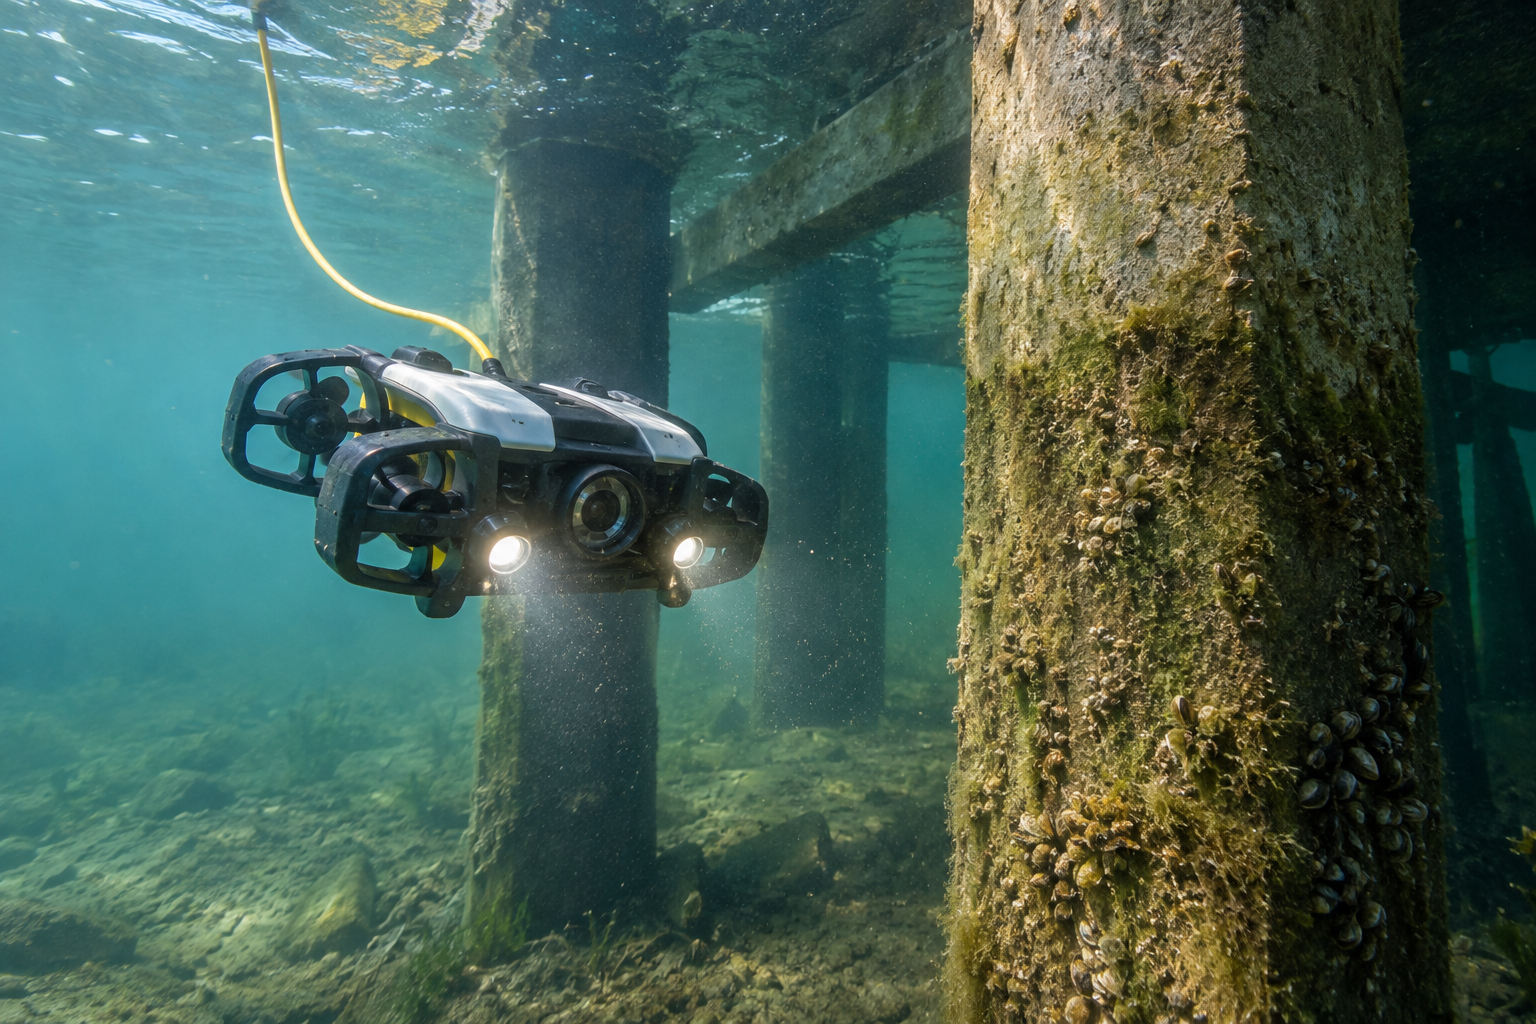
Die meisten kompakten Unterwasserdrohnen sind ferngesteuerte Tauchfahrzeuge, fachsprachlich ROV für „Remotely Operated Vehicle“. Steuerbefehle laufen von einer Bedieneinheit über ein Kabel zum Fahrzeug, während Videobilder und Sensordaten zurückübertragen werden. Das ermöglicht beispielsweise eine unmittelbare Kontrolle bei der Untersuchung einer Kaimauer; hinter einem Hindernis bleibt allerdings das Risiko einer verhakten Leitung bestehen.
Im druckfesten Gehäuse befinden sich Elektronik, Stromversorgung und gegebenenfalls weitere Sensoren. Mit zunehmender Tiefe steigt der Außendruck, weshalb Gehäuse, Sichtfenster, Dichtungen und Steckverbindungen gemeinsam die zulässige Einsatztiefe bestimmen. Ein robust wirkender Metallkörper erlaubt deshalb nicht automatisch tiefe Tauchgänge: Schon eine beschädigte Dichtung kann die gesamte Abdichtung unwirksam machen.
Der Auftrieb entsteht durch das verdrängte Wasser und wirkt dem Gewicht entgegen. Viele Fahrzeuge sind leicht positiv tariert, steigen ohne Antrieb also langsam auf; das kann nach einem Stromausfall die Bergung erleichtern. Unter einem Steg, in dichter Vegetation oder bei festhängendem Kabel genügt dieser Auftrieb jedoch nicht, sodass eine freie Aufstiegsbahn Teil der Planung bleiben muss.
Elektronik und Software verbinden die Bedienbefehle mit den Motoren und Sensorwerten. Eine automatische Tiefenhaltung regelt beispielsweise nach, sobald ein Drucksensor eine Abweichung erkennt, und entlastet dadurch die Steuerung während einer Aufnahme. Sie garantiert aber keine feste Position: Ohne geeignete Lage- und Bewegungserfassung kann das Fahrzeug seitlich abdriften, obwohl die angezeigte Tiefe stabil bleibt.
Welche Antriebe und Navigationshilfen sind entscheidend?
Elektrische Strahlpropeller, häufig als Thruster bezeichnet, erzeugen Schub in unterschiedlichen Richtungen. Ihre Anordnung entscheidet darüber, ob ein Fahrzeug nur vorwärts fährt und dreht oder zusätzlich seitlich versetzen kann. Für die parallele Fahrt entlang einer Spundwand ist seitlicher Schub hilfreich; eine größere Motoranzahl allein belegt jedoch weder hohe Präzision noch ausreichende Kraft gegen Strömung.
Die tatsächlich verfügbare Beweglichkeit hängt auch vom Wasserwiderstand des Gehäuses und der Versorgungsleitung ab. Eine seitlich angeströmte Leitung kann das Fahrzeug wegziehen und die Motoren dauerhaft belasten, wodurch weniger Reserve für gezielte Bewegungen bleibt. Besonders an Brückenpfeilern ist deshalb die örtliche Strömung wichtig; eine ruhige Wasseroberfläche schließt starke Strömung in der Tiefe nicht aus.
Satellitennavigation steht einem vollständig getauchten Fahrzeug praktisch nicht unmittelbar zur Verfügung, da die dafür verwendeten Funksignale im Wasser stark gedämpft werden. Zur Orientierung dienen unter anderem Drucksensoren, elektronische Kompasse und Trägheitssensoren, die Drehungen und Beschleunigungen erfassen. Für eine einfache Tiefenanzeige genügt ein Drucksensor; eine belastbare Position auf einer Gewässerkarte lässt sich daraus nicht ableiten.
Für anspruchsvollere Aufgaben kommen akustische Ortung und Doppler-Geschwindigkeitsmessung hinzu. Letztere ermittelt Bewegungen anhand reflektierter Schallsignale und kann bei geeignetem Bodenbezug eine stabilere Navigation unterstützen, etwa bei wiederholten Fahrten über einen Untersuchungsbereich. Große Bodenabstände, ungünstige Untergründe oder Schallreflexionen an Bauwerken können die Aussagekraft begrenzen; zusätzliche Sensoren ersetzen daher keine Plausibilitätskontrolle.
- Enge Bauwerksinspektion: Seitliche Beweglichkeit, fein dosierbarer Schub und geschützte Propeller sind besonders relevant.
- Freies Gewässer: Orientierung, Antriebsreserve und ein nachvollziehbarer Rückweg erhalten höheres Gewicht.
- Wiederkehrende Dokumentation: Reproduzierbare Positionen und dokumentierte Aufnahmeabstände erleichtern die spätere Bewertung.
Wie gelangen Steuerbefehle und Bilder an die Oberfläche?
Wasser dämpft elektromagnetische Wellen abhängig von Frequenz und Leitfähigkeit erheblich. Besonders in Salzwasser eignen sich die üblichen Funkverbindungen aus der Luftbildtechnik deshalb nicht für eine zuverlässige direkte Videoübertragung aus der Tiefe. Eine Verbindung über eine Oberflächenboje kann dennoch drahtlos erscheinen, obwohl zwischen Boje und Tauchfahrzeug weiterhin ein Kabel eingesetzt wird.
Das Verbindungskabel, auch Tether genannt, überträgt je nach Ausführung Daten und gegebenenfalls elektrische Energie. Kupferleitungen oder Glasfasern ermöglichen eine laufende Bildkontrolle, beispielsweise beim gezielten Heranfahren an eine Rohrmündung. Die verfügbare Kabellänge entspricht jedoch nicht automatisch dem nutzbaren Aktionsradius, weil Tiefenanteil, Leitungsbogen, Hindernisse und notwendige Reserven einen Teil der Strecke beanspruchen.
Akustische Kommunikation verwendet Schall statt Funk und ermöglicht unter geeigneten Bedingungen kabellose Unterwasserverbindungen. Sie eignet sich eher für Statusdaten und einzelne Befehle als für hochauflösendes Livevideo, da Bandbreite, Verzögerung und Mehrwegeausbreitung Grenzen setzen. Bei einer autonomen Messmission kann das ausreichen; für eine visuell gesteuerte Detailinspektion ist eine solche Verbindung meist weniger geeignet.
Das Kabel benötigt eine eigene Einsatzplanung, da es sowohl Verbindung als auch Störquelle ist. Eine geordnete Auslegung reduziert Schlaufen, während eine zweite eingewiesene Person die Leitung von Propellern und scharfkantigen Bauteilen fernhalten kann. Ein häufiger Fehler ist die Bergung durch kräftiges Ziehen: Ohne ausdrücklich dafür ausgelegte Zugentlastung können Steckverbinder oder Gehäusedurchführungen beschädigt werden.
Welche Bilder und Messdaten sind unter Wasser möglich?
Die optische Reichweite wird hauptsächlich durch Schwebstoffe, Beleuchtung und Wasserbeschaffenheit bestimmt. Feine Partikel streuen Licht und überlagern das Motiv mit einem hellen Schleier, weshalb eine hochauflösende Kamera in trübem Wasser nur begrenzt zusätzliche Details liefert. Bei einer verschlammten Hafenwand bringt ein geringerer Aufnahmeabstand oft mehr als höhere Auflösung; zu nahe am Objekt fehlt allerdings der räumliche Überblick.
Zusatzleuchten verbessern die Sicht nur bei passender Anordnung und Intensität. Lichtquellen direkt neben der Kamera beleuchten auch die Partikel vor dem Objektiv, wodurch störende Rückstreuung entsteht. Seitlich versetztes Licht kann beispielsweise Schrauben und Bewuchs klarer darstellen; in stark aufgewirbeltem Schlamm bleibt selbst eine sorgfältige Beleuchtung wirkungslos, bis sich die Partikel abgesetzt haben.
Mit zunehmendem Lichtweg verändert sich außerdem die Farbwiedergabe, weil Wasser verschiedene Wellenlängen unterschiedlich stark absorbiert. Rötliche Farbtöne verschwinden typischerweise früher, sodass natürliche Oberflächenfarben ohne Nahbeleuchtung nur eingeschränkt beurteilbar sind. Für die Dokumentation einer Beschichtung sind konstantes Licht und eine geeignete Referenz hilfreich; nachträgliche Farbkorrekturen stellen fehlende Bildinformation jedoch nicht zuverlässig wieder her.
Sonar erzeugt Informationen aus ausgesendeten und zurückkehrenden Schallimpulsen und kann auch bei geringer optischer Sicht Hindernisse oder Konturen erfassen. Ein bildgebendes Sonar hilft beispielsweise bei der Suche nach einem größeren Gegenstand auf schlammigem Grund, liefert aber keine gewöhnliche Farbfotografie. Maßangaben aus Kameraaufnahmen benötigen wiederum kalibrierte Referenzen oder geeignete Messverfahren; ein einzelnes perspektivisches Bild reicht für belastbare Abmessungen selten aus.
| Aufgabe | Geeignete Ausstattung | Wesentliche Grenze |
|---|---|---|
| Detailaufnahme einer Oberfläche | Kamera, regelbare Beleuchtung, stabile Lage | Schwebstoffe und Aufnahmeabstand |
| Suche bei geringer Sicht | Bildgebendes Sonar, Orientierungshilfen | Interpretation akustischer Konturen |
| Geometrische Dokumentation | Kalibriertes Messsystem, Positionsbezug | Kalibrierung und Perspektive |
| Gewässermessung | Aufgabengerechte, kalibrierte Sensoren | Messort, Sensorpflege und Strömung |
Für welche Einsätze eignet sich welche Fahrzeugart?
Kabelgebundene Fahrzeuge passen besonders zu lokal begrenzten Inspektionen mit laufender Bildkontrolle. Typische Aufgaben sind die Dokumentation von Bootsrümpfen, Einlaufbauwerken oder untergetauchten Bauteilen, weil auffällige Stellen unmittelbar näher betrachtet werden können. Die Aufnahme zeigt jedoch zunächst nur sichtbare Oberflächenmerkmale; verdeckte Schäden oder die Tragfähigkeit eines Bauteils erfordern andere Prüfverfahren und fachliche Bewertung.
Autonome Unterwasserfahrzeuge, kurz AUV, folgen einer vorgegebenen Mission und speichern ihre Daten häufig an Bord. Für die flächige Erfassung eines Gewässerbodens kann diese Arbeitsweise sinnvoll sein, weil keine ständig mitgeführte Steuerleitung erforderlich ist. In verwinkelten Bauwerken oder bei spontan wechselnden Aufgaben wird der Vorteil kleiner: Hindernisvermeidung, Navigation und sichere Rückkehr verlangen dort besonders geeignete Systeme.
Bei Suchaufgaben ergänzen sich grobe Ortung und gezielte Nahaufnahme. Zunächst kann ein Sonarsystem auffällige Strukturen erfassen, anschließend ermöglicht eine Kamera unter passenden Sichtbedingungen die nähere Einordnung. Ein Fundstück bleibt allerdings ohne sicheren Positionsbezug schwer wiederauffindbar; für Bergungen sind zusätzlich geeignete Werkzeuge, Tragfähigkeiten und gegebenenfalls spezialisierte Einsatzkräfte erforderlich.
Für Umweltbeobachtung und Forschung können Sensoren etwa Temperatur, Leitfähigkeit oder gelösten Sauerstoff erfassen. Aussagekräftig werden solche Daten erst durch passende Kalibrierung, dokumentierte Messbedingungen und eine Positionierung außerhalb störender Propellerströmungen. Eine Messung unmittelbar über aufgewirbeltem Sediment kann beispielsweise lokale Veränderungen abbilden, ohne für das gesamte Gewässer repräsentativ zu sein.
Wie werden Auswahl, Sicherheit und rechtliche Fragen geklärt?
Die Auswahl sollte mit einem konkreten Einsatzprofil beginnen: Gewässertyp, notwendige Tiefe, Sichtbedingungen, Strömung und gewünschte Daten bestimmen die technische Ausstattung. Für eine gelegentliche Sichtkontrolle in klarem Wasser kann ein kompaktes Kamerafahrzeug ausreichen, während regelmäßige Bauwerksaufnahmen reproduzierbare Positionen und belastbare Dokumentation benötigen. Reserven sind sinnvoll, ersetzen jedoch keine Freigabe für die tatsächlich vorhandenen Bedingungen.
Vor dem Abtauchen sind Dichtflächen, Kabel, Steckverbindungen, Propeller und Akkuzustand zu kontrollieren. Ein kurzer Funktionslauf im flachen, übersichtlichen Wasser kann fehlerhafte Steuerreaktionen oder Undichtigkeiten früh erkennen lassen, bevor das Fahrzeug schwer erreichbar wird. Nach Salzwassereinsätzen sind die vorgegebenen Reinigungs- und Trocknungsschritte wichtig; unsachgemäßes Öffnen oder Spülen empfindlicher Anschlüsse kann seinerseits Schäden verursachen.
Die Sicherheitsplanung umfasst Aussetzstelle, Rückholweg, Kabelverlauf und Abbruchkriterien. Laufende Schiffspropeller, Ansaugöffnungen und Schleusenströmungen erzeugen Gefahren, die sich nicht allein durch vorsichtiges Steuern beherrschen lassen; bei einer Rumpfinspektion müssen relevante Anlagen deshalb gegen unbeabsichtigten Betrieb gesichert sein. Fehlt eine sichere Bergungsmöglichkeit, sollte auch ein technisch möglicher Tauchgang unterbleiben.
Für reine Unterwasserfahrzeuge gelten nicht automatisch die luftrechtlichen Regeln für fliegende Drohnen. In Deutschland sind stattdessen insbesondere Zugangsbefugnisse, örtliche Gewässer- und Schifffahrtsregelungen, Naturschutz sowie mögliche Persönlichkeitsrechte bei Aufnahmen zu klären; in Häfen ist eine Abstimmung mit der zuständigen Stelle regelmäßig sinnvoll. Ein frei zugängliches Ufer bedeutet beispielsweise keine pauschale Erlaubnis zur Untersuchung fremder Anlagen, und Schutzgebiete können zusätzliche Beschränkungen enthalten.
Häufige Fragen: Was ist vor dem Einsatz wichtig?
Funktioniert eine Unterwasserdrohne ohne Kabel?
Autonome Fahrzeuge können ohne dauerhafte Kabelverbindung arbeiten und ihre Daten intern speichern. Für eine unmittelbar gesteuerte Kamerafahrt ist dagegen meist eine Leitung erforderlich, weil übliche Funktechnik unter Wasser keine verlässliche Videoverbindung bietet. Eine Oberflächenboje kann Funk und Kabel kombinieren, beseitigt aber nicht sämtliche Leitungsrisiken.
Welche Tauchtiefe ist tatsächlich nutzbar?
Maßgeblich ist die Freigabe des vollständigen Systems einschließlich Anbauteilen und Anschlüssen. In einem tiefen Becken können jedoch Kabelführung oder fehlende Bergungswege die nutzbare Tiefe stärker begrenzen als das Gehäuse. Die angegebene Maximaltiefe ist daher keine pauschale Einsatzempfehlung.
Ist ein Einsatz in trübem Wasser sinnvoll?
Für optische Detailaufnahmen kann starke Trübung den Nutzen erheblich einschränken, weil Licht an Schwebstoffen gestreut wird. Sonar ermöglicht dennoch Orientierung oder die Suche nach größeren Gegenständen. Feine Oberflächenrisse lassen sich daraus allerdings nicht zuverlässig erkennen.
Kann eine Unterwasserdrohne Taucharbeiten ersetzen?
Für erste Sichtkontrollen und Dokumentationen lässt sich ein menschlicher Aufenthalt unter Wasser teilweise vermeiden. Mechanische Arbeiten oder komplexe Materialuntersuchungen verlangen dagegen passende Werkzeuge und besondere Fachkenntnisse. Ein einfaches Kamerafahrzeug eignet sich beispielsweise zur Schadensaufnahme, nicht automatisch zur anschließenden Reparatur.